Ultrasonik Sensör: Bağlantı ve İlke
Robotik Kodlama 2 · 28. hafta ders notu · RK.2.3.2
- HC-SR04'ün ses dalgası gönderip yankının dönüş süresinden mesafe bulduğunu, ses hızını ve "ikiye bölme" adımını kullanarak açıklar.
- Sensörün yaklaşık 2–400 cm ölçüm aralığını, 15° civarındaki algılama konisini ve yanıltan yüzeyleri örneklerle söyler.
- VCC, Trig, Echo ve GND bacaklarını Arduino UNO'ya doğru bağlar; bağlantıyı tablo ve çizimle gösterir.
- Çarpışma önleyici sistemlerin araç, robot ve görme engelli bastonu gibi kullanım alanlarını tartışarak kendi proje fikrini söyler.
Bantla çizilmiş sensör konisi
Sınıfın önüne maskeleme bandıyla bir "sensör" noktası ve ondan açılan dar bir koni çizilir; koninin kenarlarına 50, 100 ve 150 cm işaretleri konur. Öğretmen koninin içine, dışına ve çok yakına kutular yerleştirir; öğrenciler her kutu için "algılar / algılamaz / yanlış ölçer" kartını kaldırır. Ardından tahtadaki hesap kartlarıyla (588 µs, 1176 µs, 5882 µs) süreden mesafe hesaplanır ve bulunan sonuçlar metreyle kontrol edilir.
Konu anlatımı
Önce konuyu aç, sonra sorulara dokun: cevap altında açılır. Soru işaretli kutulara dokununca cevap görünür.
01Sensör mesafeyi nasıl hesaplar?
?HC-SR04 bir ölçümü hangi adımlarla yapar?
?Formülde neden 0,034 sayısı var?
?Neden sonucu 2'ye böleriz?
02Numaralı tanıtım: HC-SR04
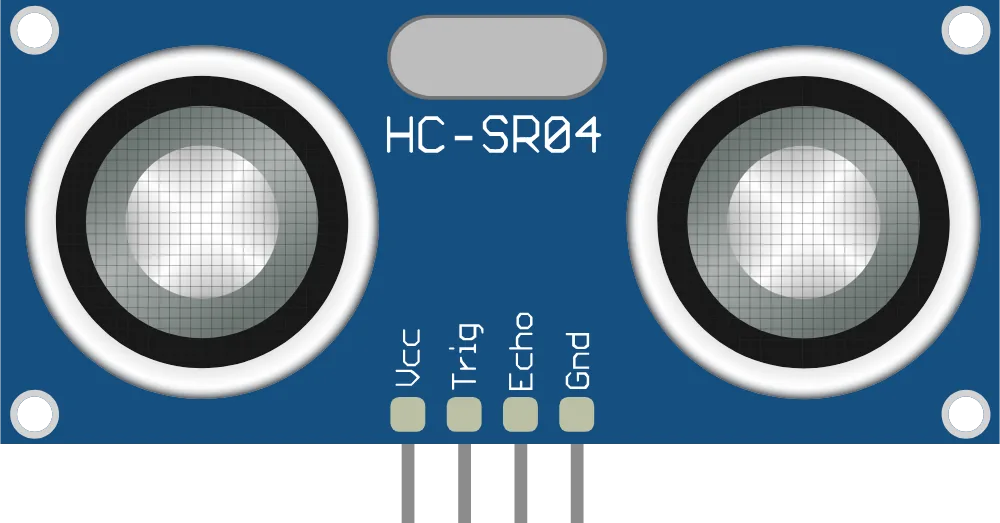
- 1Verici (Trig)İnsan kulağının duyamadığı ses dalgası gönderir.Dokun, adını gör
- 2Alıcı (Echo)Engelden yansıyan sesi yakalar.Dokun, adını gör
- 3Kristal (saat)Sensörün zamanlamasını sağlar.Dokun, adını gör
- 4Pinler: Vcc · Trig · Echo · GNDVcc 5V'a, GND toprağa; Trig ve Echo dijital pinlere bağlanır.Dokun, adını gör
Numaralara dokun; her parçanın görevi açılır.
?Sensörün üzerindeki iki "göz" aynı işi mi yapar?
?Sensör ne kadar akım çeker, Arduino'dan beslenebilir mi?
03Arduino UNO'ya bağlantı
- 1VCC → 5V (kırmızı)Sensöre 5 V besleme verir.Dokun, adını gör
- 2Trig → pin 7 (turuncu)Arduino buradan 10 µs’lik tetik sinyali gönderir.Dokun, adını gör
- 3Echo → pin 6 (sarı)Yankı dönene kadar YÜKSEK kalır; bu süre pulseIn ile ölçülür.Dokun, adını gör
- 4GND → GND (siyah)Ortak eksi (toprak) hattı.Dokun, adını gör
- 5Verici40 kHz’lik ses dalgasını gönderir.Dokun, adını gör
- 6AlıcıEngelden dönen yankıyı yakalar.Dokun, adını gör
- 7MikrodenetleyiciSüreyi ölçer ve mesafeyi hesaplar.Dokun, adını gör
Numaralara dokun, sonra Arduino C karşılığını incele.
?Trig ucunu neden önce 2 µs DÜŞÜK yapıyoruz?
?pulseIn(ECHO, HIGH) ne yapar?
const int TRIG = 7;
const int ECHO = 6;

void setup() {
  pinMode(TRIG, OUTPUT);   // sinyal gönderir
  pinMode(ECHO, INPUT);    // süreyi okur
  Serial.begin(9600);
}

void loop() {
  digitalWrite(TRIG, LOW);  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH); delayMicroseconds(10);
  digitalWrite(TRIG, LOW);
  long sure = pulseIn(ECHO, HIGH);      // µs
  float mesafe = sure * 0.034 / 2;      // cm
  Serial.println(mesafe);
  delay(100);
}
Biliyor muydun?
Tinkercad'deki "ultrasonik mesafe" bloğu Trig'i tetikleme, pulseIn ile süre ölçme ve formülle cm'ye çevirme adımlarının hepsini tek blokta yapar. Metin kodda bu adımları tek tek görürüz.
04Sensörün sınırları
Soru işaretli kutulara dokun.
?"Algılama konisi" ne demektir?
| Durum | Sonuç | Neden? |
|---|---|---|
| Karşıda düz duvar, 80 cm | ||
| Engel 1 cm'de | ||
| Engel koninin dışında | ||
| 45° eğik karton | ||
| Kalın perde, sünger | ||
| Engel 5 m uzakta |
05Çarpışma önleyici fikri
Kartlara dokun.
?Bu sistemlerin hepsinde ortak olan adımlar nelerdir?
Ders akışı
40 dakikalık bir ders saati için planlandı. Adımın başlığına dokun, ayrıntılar açılsın.
5dkIsınma: Kim çarpmaz?
Tahtaya geri geri park eden bir araba, mobilyanın etrafından dolaşan robot süpürge ve akıllı baston kullanan bir yaya resmi yansıt. "Üçünde de ortak olan görünmeyen parça ne?" diye sor. Bu ünitede yıl sonu sergisine götüreceğimiz bir çarpışma önleyici sistemi tasarım → benzetim → fiziksel uygulama sırasıyla geliştireceğimizi açıkla.
10dkKeşif: Ses gider, yankı döner
Çizim üzerinden Trig ve Echo sinyallerini anlat: Arduino Trig'i 10 mikrosaniye YÜKSEK yapar, sensör 40 kHz'lik 8 ses darbesi gönderir, Echo ucu yankı dönene kadar YÜKSEK kalır. Sesin havada saniyede yaklaşık 343 m, yani mikrosaniyede 0,034 cm yol aldığını yaz. Tahtada birlikte hesaplayın: 1176 µs × 0,034 ÷ 2 ≈ 20 cm; 2941 µs × 0,034 ÷ 2 ≈ 50 cm. Neden 2'ye böldüğümüzü bir öğrenciye sorarak tartıştır.
10dkKeşif: Dört kablo, dört görev
Numaralı bağlantı çizimini aç; öğrenciler sırayla tahtaya gelip numaralara dokunarak VCC → 5V, Trig → 7, Echo → 6, GND → GND bağlantısını açıklar. Tinkercad'de aynı devreyi kur ve mesafeyi seri monitöre yazan blokları çalıştır. Blokların altındaki Arduino C karşılığında pulseIn komutunu göster: "Echo kaç mikrosaniye YÜKSEK kaldı?" sorusunu soran komuttur.
10dkEtkinlik: Sensörün sınırlarını yokla
Benzetimde hedef noktayı önce tam karşıya, sonra koninin dışına, sonra 2 cm'den yakına sürükleyin; her durumda ekrandaki değeri not edin. Gerçek sensör varsa bir kartonu dik, sonra 45° eğik tutup sonuçları karşılaştırın. Gruplar "Sensör ne zaman yanılır?" sorusuna üç madde yazar.
5dkDeğerlendirme: Bağlantı kontrol listesi
Her grup kendi devresini 5 maddelik kontrol listesiyle öz değerlendirir (VCC 5V'ta mı, GND ortak mı, Trig ve Echo doğru pinde mi, kablolar sağlam mı, seri monitörde anlamlı sayı var mı). Sonra yandaki grupla devreleri değiştirip aynı listeyle akran kontrolü yapar; bulunan bir hatayı tahtaya yazar.
Doğru mu, yanlış mı?
Dersin sonunda tahtada ya da öğrencinin kendi cihazında çözülür.
1. HC-SR04, insan kulağının duyamayacağı yaklaşık 40 kHz frekansında ses gönderir.
Cevabı göster
Doğru · İnsan kulağı yaklaşık 20 kHz'e kadar duyar; 40 kHz ultrasonik sestir.2. Echo ucunun YÜKSEK kaldığı süre, sesin yalnızca engele gidiş süresidir.
Cevabı göster
Yanlış · Echo, ses gönderildiği andan yankı dönene kadar YÜKSEK kalır; bu süre gidiş ve dönüşün toplamıdır. Bu yüzden formülde 2'ye böleriz.3. Ses havada mikrosaniyede yaklaşık 0,034 cm yol alır.
Cevabı göster
Doğru · 343 m/s = 34 300 cm/s = 0,0343 cm/µs.4. Echo 2941 mikrosaniye YÜKSEK kaldıysa engel yaklaşık 50 cm uzaktadır.
Cevabı göster
Doğru · 2941 × 0,034 ÷ 2 ≈ 50 cm.5. HC-SR04 1 cm uzaklıktaki bir cismi en doğru ölçen sensördür.
Cevabı göster
Yanlış · Sensörün yaklaşık 2 cm'lik bir kör bölgesi vardır; yankı, gönderim bitmeden döndüğü için çok yakın cisimler doğru ölçülemez.6. Sensörün önüne 45° eğik tutulan düz bir karton, ses dalgasını başka yöne yansıtabildiği için ölçülemeyebilir.
Cevabı göster
Doğru7. Trig bacağı Arduino'da giriş (INPUT), Echo bacağı çıkış (OUTPUT) olarak ayarlanır.
Cevabı göster
Yanlış · Tersi doğrudur: Arduino Trig'e sinyal gönderir (OUTPUT), Echo'dan gelen süreyi okur (INPUT).8. Sensörün VCC ucu 5V'a, GND ucu Arduino'nun GND'sine bağlanır.
Cevabı göster
Doğru9. pulseIn komutu, bir pinin YÜKSEK ya da DÜŞÜK kaldığı süreyi mikrosaniye cinsinden ölçer.
Cevabı göster
Doğru10. Çarpışma önleyici sistemler yalnızca otomobillerde kullanılır.
Cevabı göster
Yanlış · Robot süpürgeler, depolardaki otonom araçlar, dronlar ve görme engelliler için geliştirilen akıllı bastonlar da aynı fikri kullanır.28. hafta günlük planı
2026–2027 2. düzey Seçmeli Robotik Kodlama 2 dersi 28. hafta günlük planı. Okul ve öğretmen bilgileriyle doldurulmuş Word dosyası için etkileşimli sürümde Evraklar › Günlük planlar bölümünü kullanın.
2026–2027 EĞİTİM ÖĞRETİM YILI …………………………
SEÇMELİ ROBOTİK KODLAMA 2. SEVİYE DERSİ GÜNLÜK PLANI · 28. HAFTA
| BÖLÜM I · DERSE İLİŞKİN BİLGİLER | |||
|---|---|---|---|
| Ders | Seçmeli Robotik Kodlama 2. Seviye | Sınıf / Düzey | 2. düzey (seçmeli) |
| Hafta / Tarih | 28. Hafta · 19–23 Nisan (NİSAN) | Süre | 2 ders saati (40' + 40') |
| Tema | ÇARPIŞMA ÖNLEYİCİ | ||
| Konu | Ultrasonik Sensör: Bağlantı ve İlke | ||
| BÖLÜM II · ÖĞRENME ÇIKTILARI VE KAYNAKLAR | |||
| Öğrenme çıktısı | RK.2.3.2 Ultrasonik sensör bağlantısı, proje tasarımı, bileşen seçimi | ||
| Süreç bileşenleri |
| ||
| Araç, gereç ve kaynaklar | Akıllı tahta ve Tinkercad Devreler · Varsa HC-SR04 sensörü, Arduino UNO ve 4 erkek–dişi kablo · Metre, maskeleme bandı, karton kutu · Kronometre (telefon) ve hesap kartları · Bağlantı kontrol listesi çalışma kâğıdı · Bilişim Ders Notları ders sayfası, sunum ve etkinlikler (bilisimdersnotlari.com) | ||
| BÖLÜM III · ÖĞRENME-ÖĞRETME UYGULAMALARI | |
|---|---|
| Süre | Etkinlik akışı |
| 1. ders 5 dk | Isınma: Kim çarpmaz? Tahtaya geri geri park eden bir araba, mobilyanın etrafından dolaşan robot süpürge ve akıllı baston kullanan bir yaya resmi yansıt. "Üçünde de ortak olan görünmeyen parça ne?" diye sor. Bu ünitede yıl sonu sergisine götüreceğimiz bir çarpışma önleyici sistemi tasarım → benzetim → fiziksel uygulama sırasıyla geliştireceğimizi açıkla. |
| 1. ders 10 dk | Keşif: Ses gider, yankı döner Çizim üzerinden Trig ve Echo sinyallerini anlat: Arduino Trig'i 10 mikrosaniye YÜKSEK yapar, sensör 40 kHz'lik 8 ses darbesi gönderir, Echo ucu yankı dönene kadar YÜKSEK kalır. Sesin havada saniyede yaklaşık 343 m, yani mikrosaniyede 0,034 cm yol aldığını yaz. Tahtada birlikte hesaplayın: 1176 µs × 0,034 ÷ 2 ≈ 20 cm; 2941 µs × 0,034 ÷ 2 ≈ 50 cm. Neden 2'ye böldüğümüzü bir öğrenciye sorarak tartıştır. |
| 1. ders 10 dk | Keşif: Dört kablo, dört görev Numaralı bağlantı çizimini aç; öğrenciler sırayla tahtaya gelip numaralara dokunarak VCC → 5V, Trig → 7, Echo → 6, GND → GND bağlantısını açıklar. Tinkercad'de aynı devreyi kur ve mesafeyi seri monitöre yazan blokları çalıştır. Blokların altındaki Arduino C karşılığında pulseIn komutunu göster: "Echo kaç mikrosaniye YÜKSEK kaldı?" sorusunu soran komuttur. |
| 1. ders 10 dk | Etkinlik: Sensörün sınırlarını yokla Benzetimde hedef noktayı önce tam karşıya, sonra koninin dışına, sonra 2 cm'den yakına sürükleyin; her durumda ekrandaki değeri not edin. Gerçek sensör varsa bir kartonu dik, sonra 45° eğik tutup sonuçları karşılaştırın. Gruplar "Sensör ne zaman yanılır?" sorusuna üç madde yazar. |
| 1. ders 5 dk | Değerlendirme: Bağlantı kontrol listesi Her grup kendi devresini 5 maddelik kontrol listesiyle öz değerlendirir (VCC 5V'ta mı, GND ortak mı, Trig ve Echo doğru pinde mi, kablolar sağlam mı, seri monitörde anlamlı sayı var mı). Sonra yandaki grupla devreleri değiştirip aynı listeyle akran kontrolü yapar; bulunan bir hatayı tahtaya yazar. |
| 2. ders 10 dk | Tekrar: Sunum 9 slaytlık ders sunumu akıllı tahtada açılır; önceki saatte öğrenilen kavramlar öğrencilerle birlikte tekrar edilir. |
| 2. ders 20 dk | Uygulama: Etkinlikler Akıllı tahtada etkileşimli etkinlikler oynanır: Bağlantı çizimi: numarayı eşleştir; Sensör doğru ölçer mi?; Bir ölçümün adımları; Doğru mu, yanlış mı?; Kutuyu aç: konu soruları. |
| 2. ders 10 dk | Değerlendirme 10 soruluk doğru-yanlış testi tahtada birlikte çözülür; yanlış cevaplar gerekçeleriyle tartışılır. |
| Farklılaştırma | Bilgisayarsız sınıf alternatifi: Bantla çizilmiş sensör konisi. Sınıfın önüne maskeleme bandıyla bir "sensör" noktası ve ondan açılan dar bir koni çizilir; koninin kenarlarına 50, 100 ve 150 cm işaretleri konur. Öğretmen koninin içine, dışına ve çok yakına kutular yerleştirir; öğrenciler her kutu için "algılar / algılamaz / yanlış ölçer" kartını kaldırır. Ardından tahtadaki hesap kartlarıyla (588 µs, 1176 µs, 5882 µs) süreden mesafe hesaplanır ve bulunan sonuçlar metreyle kontrol edilir. |
| BÖLÜM IV · ÖLÇME VE DEĞERLENDİRME | |
|---|---|
| Ölçme araçları | Kontrol listesi, dereceli puanlama anahtarı, öz ve akran değerlendirme |
| Doğru-yanlış soruları |
|
| Belirli gün ve haftalar | 23 Nisan Ulusal Egemenlik ve Çocuk Bayramı |
| Dersin uygulanmasına ilişkin açıklamalar | Formüldeki 0,034 sabiti 20 °C civarındaki havaya göredir; çok soğuk ya da çok sıcak bir ortamda birkaç santimetrelik fark olabileceğini meraklı öğrencilere söyleyebilirsiniz. İlk hafta asıl hedef, öğrencilerin "süre ölçüyoruz, mesafeyi hesaplıyoruz" fikrini kendi cümleleriyle söyleyebilmesidir. |