Servo Motor: Açıyla Hareket
Robotik Kodlama 1 · 25. hafta ders notu · RK1.4.1
- SG90 servo motorun kablo renklerini (kahverengi GND, kırmızı 5V, turuncu sinyal) tanır ve Arduino’ya bağlar.
- Servonun sürekli dönmediğini, 0° ile 180° arasında istenen açıya gidip orada durduğunu açıklar.
- Servo bloğuyla belirli açılara giden ve sayarak döngüyle 0°–180° arasında süpüren programlar yazar.
İnsan servo
Bir öğrenci "servo" olur ve kolunu yere paralel tutar (0°). "Arduino" öğrencisi açı kartı gösterir (45°, 90°, 150°…); servo kolunu o açıya getirir ve durur. İletkiyle kontrol edilir. Sonra kartlar 30’ar artarak gösterilir ve süpürme hareketi canlandırılır; bekleme olmadan kartlar çok hızlı değişince servonun yetişemediği görülür.
Konu anlatımı
Önce konuyu aç, sonra sorulara dokun: cevap altında açılır. Soru işaretli kutulara dokununca cevap görünür.
01Servo motor · numaralı tanıtım
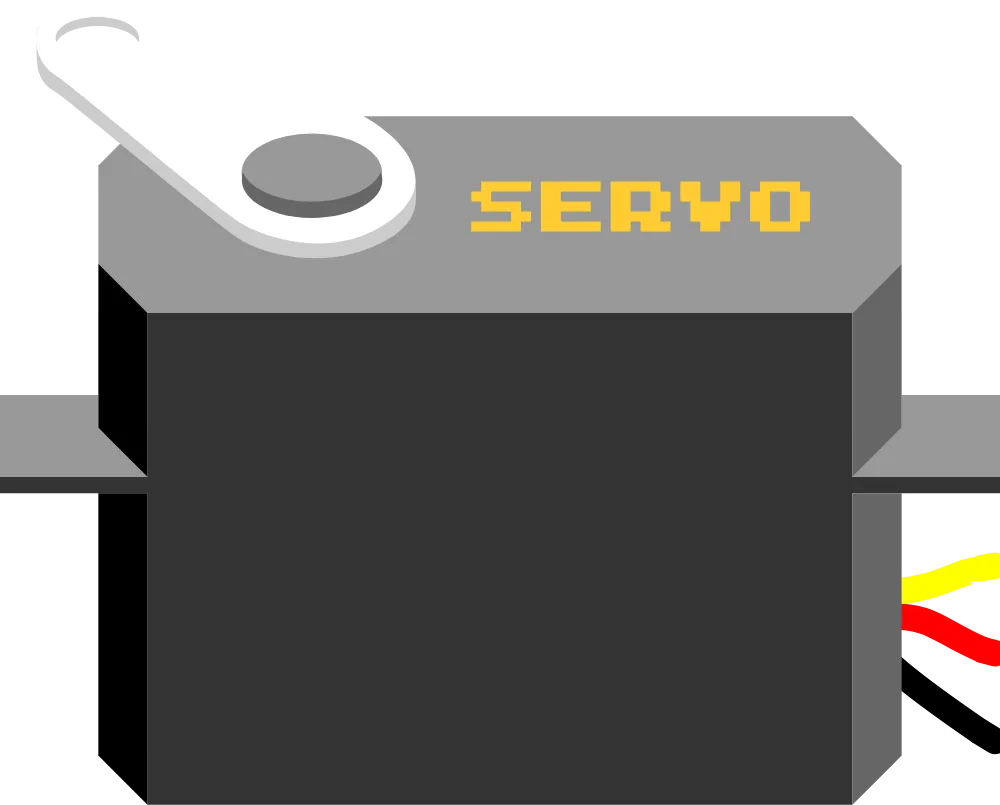
- 1Servo koluMotorun döndürdüğü kol; 0–180° arasında konum alır.Dokun, adını gör
- 2Gövdeİçinde küçük motor, dişliler ve konum devresi vardır.Dokun, adını gör
- 3Montaj kulakçığıVidayla sabitlemek için delikli kısım.Dokun, adını gör
- 4KablolarSarı/turuncu: sinyal (pin 9) · Kırmızı: 5V · Siyah/kahverengi: GND.Dokun, adını gör
Görseldeki numaralara ya da listedeki satırlara dokun; parçanın adı ve görevi açılır.
02Servo motor nedir?
?Servo motor nedir?
?Servo hangi açıda olduğunu nereden bilir?
?Arduino açıyı servoya nasıl söyler?
03Bağlantı tablosu
Soru işaretli kutulara dokun.
?Servoyu bağlamak için breadboard gerekir mi?
| Kablo rengi | Görevi | Arduino’da |
|---|---|---|
| Kahverengi | ||
| Kırmızı | ||
| Turuncu |
04Açıya git
?Bu programda kol nasıl hareket eder?
?Bekle bloklarını silersek ne olur?
05Süpürme hareketi
?Sayarak döngü burada ne işe yarar?
?Hareketi daha yumuşak yapmak için ne değiştiririz?
Biliyor muydun?
Radar tarayıcıları, cam silecekleri ve bazı vantilatörlerin sağa sola dönen başları bu süpürme hareketini kullanır.
Ders akışı
40 dakikalık bir ders saati için planlandı. Adımın başlığına dokun, ayrıntılar açılsın.
5dkIsınma: Dönen mi, duran mı?
Vantilatörün pervanesi ile otopark bariyerini karşılaştır: biri durmadan döner, diğeri belli bir açıya gelip durur. Öğrencilerden kollarını yere paralel (0°), dik (90°) ve öbür yana paralel (180°) tutmalarını iste. Bugünkü motorun, kolumuz gibi istenen açıya gidip duran bir servo olduğunu söyle.
8dkKeşif: SG90’ı tanı
SG90’ın üç kablosunu renkleriyle göster: kahverengi GND, kırmızı 5V, turuncu sinyal. Servonun içinde küçük bir motor, dişliler ve kolun konumunu ölçen bir potansiyometre olduğunu; Arduino’nun sinyal kablosundan gönderdiği darbelerle açıyı söylediğini anlat. Açı ölçeğinde 0°, 90° ve 180° konumlarını birlikte okuyun.
10dkKeşif: Bağla ve açı ver
Tinkercad’de "Mikro Servo"yu ekleyip turuncuyu pin 9’a, kırmızıyı 5V’a, kahverengiyi GND’ye bağla. Servoyu sırayla 0°, 90° ve 180°’ye gönderen programı çalıştırın. Bekle bloklarını silip yeniden deneyin: servo açılara ulaşamadan yön değiştirir.
12dkEtkinlik: Süpürme hareketi
Gruplar sayarak döngüyle açıyı 0’dan 180’e 30’ar derece artıran, sonra 180’den 0’a azaltan "radar taraması" programını yazar. Seri monitörde açı değerlerini izlerler. Adımı 10°’ye, beklemeyi 0,05 saniyeye indirerek hareketin nasıl yumuşadığını karşılaştırırlar.
5dkDeğerlendirme: Açı tahmini
Öğretmen tahtadaki kartondan oku bir açıya getirir; öğrenciler iletkiyle bakmadan önce açıyı tahmin eder, sonra ölçer. Ardından "servoyu bu açıya götüren bloğu" söylerler.
Doğru mu, yanlış mı?
Dersin sonunda tahtada ya da öğrencinin kendi cihazında çözülür.
1. SG90 servo motorun turuncu kablosu sinyal kablosudur.
Cevabı göster
Doğru2. Servo motor, DC motor gibi durmadan döner.
Cevabı göster
Yanlış · Standart servo 0°–180° arasında istenen açıya gider ve orada durur. Durmadan dönen servolar ayrı bir çeşittir.3. Kahverengi kablo GND’ye, kırmızı kablo 5V’a bağlanır.
Cevabı göster
Doğru4. 90°, servonun orta konumudur.
Cevabı göster
Doğru5. Açı komutu verildikten sonra beklemeye gerek yoktur; motor anında yeni açıya ulaşır.
Cevabı göster
Yanlış · Servonun dönmesi zaman alır. Hemen yeni bir açı verilirse motor ilk açıya ulaşamadan yön değiştirir; bu yüzden bekle bloğu kullanılır.6. Servonun içinde motor, dişliler ve konumu ölçen bir potansiyometre bulunur.
Cevabı göster
Doğru · Potansiyometre kolun nerede olduğunu ölçer; servo istenen açıya gelene kadar motoru döndürür.7. Servonun sinyal kablosu mutlaka A0 gibi bir analog giriş pinine bağlanmalıdır.
Cevabı göster
Yanlış · Servo, dijital bir pinden gönderilen darbelerle yönetilir; örneğimizde pin 9 kullanılır.8. Sayarak döngü 30’ar artarsa açı 0, 30, 60, 90, 120, 150 ve 180 değerlerini alır.
Cevabı göster
Doğru9. Servoya 270° açısı verilirse kol üç çeyrek tur döner.
Cevabı göster
Yanlış · SG90 en fazla 180° dönebilir; 180’den büyük değerler kolu daha ileri götürmez.25. hafta günlük planı
2026–2027 1. düzey Seçmeli Robotik Kodlama 1 dersi 25. hafta günlük planı. Okul ve öğretmen bilgileriyle doldurulmuş Word dosyası için etkileşimli sürümde Evraklar › Günlük planlar bölümünü kullanın.
2026–2027 EĞİTİM ÖĞRETİM YILI …………………………
SEÇMELİ ROBOTİK KODLAMA 1. SEVİYE DERSİ GÜNLÜK PLANI · 25. HAFTA
| BÖLÜM I · DERSE İLİŞKİN BİLGİLER | |||
|---|---|---|---|
| Ders | Seçmeli Robotik Kodlama 1. Seviye | Sınıf / Düzey | 1. düzey (seçmeli) |
| Hafta / Tarih | 25. Hafta · 29 Mart – 2 Nisan (MART) | Süre | 2 ders saati (40' + 40') |
| Tema | FARKLI DÜZEYLERDE ROBOTİK UYGULAMALAR | ||
| Konu | Servo Motor: Açıyla Hareket | ||
| BÖLÜM II · ÖĞRENME ÇIKTILARI VE KAYNAKLAR | |||
| Öğrenme çıktısı | RK1.4.1 Yazılım geliştirme ile robotik sistemleri entegre ederek temel düzeyde ürün geliştirebilme | ||
| Süreç bileşenleri |
| ||
| Araç, gereç ve kaynaklar | Akıllı tahta ve Tinkercad sınıf hesabı · Varsa bir SG90 mikro servo · İletki (açıölçer) ve kartondan kesilmiş bir ok · Vantilatör ya da oyuncak araba (DC motor örneği) · Bilişim Ders Notları ders sayfası, sunum ve etkinlikler (bilisimdersnotlari.com) | ||
| BÖLÜM III · ÖĞRENME-ÖĞRETME UYGULAMALARI | |
|---|---|
| Süre | Etkinlik akışı |
| 1. ders 5 dk | Isınma: Dönen mi, duran mı? Vantilatörün pervanesi ile otopark bariyerini karşılaştır: biri durmadan döner, diğeri belli bir açıya gelip durur. Öğrencilerden kollarını yere paralel (0°), dik (90°) ve öbür yana paralel (180°) tutmalarını iste. Bugünkü motorun, kolumuz gibi istenen açıya gidip duran bir servo olduğunu söyle. |
| 1. ders 8 dk | Keşif: SG90’ı tanı SG90’ın üç kablosunu renkleriyle göster: kahverengi GND, kırmızı 5V, turuncu sinyal. Servonun içinde küçük bir motor, dişliler ve kolun konumunu ölçen bir potansiyometre olduğunu; Arduino’nun sinyal kablosundan gönderdiği darbelerle açıyı söylediğini anlat. Açı ölçeğinde 0°, 90° ve 180° konumlarını birlikte okuyun. |
| 1. ders 10 dk | Keşif: Bağla ve açı ver Tinkercad’de "Mikro Servo"yu ekleyip turuncuyu pin 9’a, kırmızıyı 5V’a, kahverengiyi GND’ye bağla. Servoyu sırayla 0°, 90° ve 180°’ye gönderen programı çalıştırın. Bekle bloklarını silip yeniden deneyin: servo açılara ulaşamadan yön değiştirir. |
| 1. ders 12 dk | Etkinlik: Süpürme hareketi Gruplar sayarak döngüyle açıyı 0’dan 180’e 30’ar derece artıran, sonra 180’den 0’a azaltan "radar taraması" programını yazar. Seri monitörde açı değerlerini izlerler. Adımı 10°’ye, beklemeyi 0,05 saniyeye indirerek hareketin nasıl yumuşadığını karşılaştırırlar. |
| 1. ders 5 dk | Değerlendirme: Açı tahmini Öğretmen tahtadaki kartondan oku bir açıya getirir; öğrenciler iletkiyle bakmadan önce açıyı tahmin eder, sonra ölçer. Ardından "servoyu bu açıya götüren bloğu" söylerler. |
| 2. ders 10 dk | Tekrar: Sunum 10 slaytlık ders sunumu akıllı tahtada açılır; önceki saatte öğrenilen kavramlar öğrencilerle birlikte tekrar edilir. |
| 2. ders 20 dk | Uygulama: Etkinlikler Akıllı tahtada etkileşimli etkinlikler oynanır: Servo motor: numarayı parçayla eşleştir; Eşleştir; Servo mu, DC motor mu?; Süpürmede açılar (küçükten büyüğe); Doğru mu, yanlış mı?; Kutuyu aç: konu soruları; Eşleşen kartlar: Servo Motor: Açıyla Hareket. |
| 2. ders 10 dk | Değerlendirme 9 soruluk doğru-yanlış testi tahtada birlikte çözülür; yanlış cevaplar gerekçeleriyle tartışılır. |
| Farklılaştırma | Bilgisayarsız sınıf alternatifi: İnsan servo. Bir öğrenci "servo" olur ve kolunu yere paralel tutar (0°). "Arduino" öğrencisi açı kartı gösterir (45°, 90°, 150°…); servo kolunu o açıya getirir ve durur. İletkiyle kontrol edilir. Sonra kartlar 30’ar artarak gösterilir ve süpürme hareketi canlandırılır; bekleme olmadan kartlar çok hızlı değişince servonun yetişemediği görülür. |
| BÖLÜM IV · ÖLÇME VE DEĞERLENDİRME | |
|---|---|
| Ölçme araçları | Kontrol listesi, dereceli puanlama anahtarı, öz ve akran değerlendirme |
| Doğru-yanlış soruları |
|
| Dersin uygulanmasına ilişkin açıklamalar | Tinkercad’de simülasyon sırasında servonun kolunun döndüğü görülür. Gerçek bir SG90 ile çalışırken birden fazla servo kullanılacaksa Arduino’nun 5V çıkışı yetmeyebilir; bu durumda harici bir güç kaynağı gerekir. |