Ultrasonik Sensörle Mesafe Ölçme
Robotik Kodlama 1 · 26. hafta ders notu · RK1.4.1
- Ultrasonik sensörün yankı ilkesiyle (ses gönderip dönüş süresini ölçerek) mesafe bulduğunu yarasa ve yunus örnekleriyle açıklar.
- HC-SR04’ün VCC, Trig, Echo ve GND bacaklarını tanır ve devreyi kurar.
- Süreden mesafeye formülü (süre × 0,0343 ÷ 2) kullanarak örnek hesaplar yapar.
- Mesafeyi cm cinsinden seri monitöre yazan ve "yakın–orta–uzak" diye sınıflandıran programı yazar.
Sınıfta yankı oyunu
Bir öğrenci "sensör", bir öğrenci "duvar" olur ve aralarındaki mesafe adımlarla ölçülür. Sensör topu yuvarlar (Trig), duvar geri yuvarlar, sensör topu yakalar (Echo); bir öğrenci kronometreyle gidiş–dönüş süresini tutar. Mesafe artırılınca sürenin de arttığı ve süre ikiye bölününce yalnızca gidiş süresinin bulunduğu görülür.
Konu anlatımı
Önce konuyu aç, sonra sorulara dokun: cevap altında açılır. Soru işaretli kutulara dokununca cevap görünür.
01HC-SR04 ultrasonik sensör · numaralı tanıtım
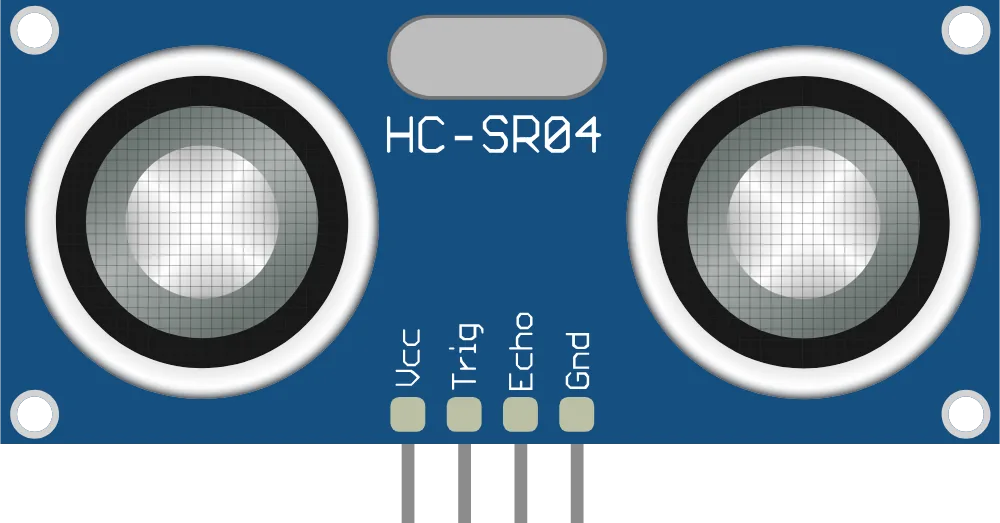
- 1Verici (Trig)İnsan kulağının duyamadığı ses dalgası gönderir.Dokun, adını gör
- 2Alıcı (Echo)Engelden yansıyan sesi yakalar.Dokun, adını gör
- 3Kristal (saat)Sensörün zamanlamasını sağlar.Dokun, adını gör
- 4Pinler: Vcc · Trig · Echo · GNDVcc 5V'a, GND toprağa; Trig ve Echo dijital pinlere bağlanır.Dokun, adını gör
Görseldeki numaralara ya da listedeki satırlara dokun; parçanın adı ve görevi açılır.
02Yankı ile mesafe
?Ultrasonik ses nedir?
?Yarasa yankıyla nasıl yol bulur?
?HC-SR04 nasıl çalışır?
03Süreden mesafeye
Soru işaretli kutulara dokun.
?0,0343 sayısı nereden geliyor?
?Neden 2’ye bölüyoruz?
| Yankı süresi | Hesap | Mesafe |
|---|---|---|
| 583 µs | ||
| 1166 µs | ||
| 2915 µs | ||
| 5831 µs |
04Bağlantı tablosu
Soru işaretli kutulara dokun.
?Ultrasonik mesafe bloğu ne yapar?
| Bacak | Arduino’da | Görevi |
|---|---|---|
| VCC | ||
| Trig | ||
| Echo | ||
| GND |
05Yakın – orta – uzak
?İç içe "eğer–değilse" neden gerekiyor?
?Mesafe tam 20 cm ise hangi mesaj yazılır?
Biliyor muydun?
Sensörü karşıya dik tutun. Eğik yüzeyler sesi başka yöne yansıttığı için yankı sensöre dönmeyebilir.
Ders akışı
40 dakikalık bir ders saati için planlandı. Adımın başlığına dokun, ayrıntılar açılsın.
5dkIsınma: Yarasa karanlıkta nasıl görür?
"Yarasalar zifiri karanlıkta nasıl olur da duvara çarpmadan uçar?" diye sor. Boş bir koridorda el çırpınca duyulan yankıyı hatırlat. Yarasaların ve yunusların ses gönderip yankıyı dinleyerek engeli ve avı bulduğunu, bugünkü sensörün de aynı yöntemi kullandığını anlat.
9dkKeşif: Yankı ilkesi ve formül
HC-SR04’ün bir "hoparlörü" (Trig) ve bir "kulağı" (Echo) olduğunu göster. Sesin engele gidip döndüğünü, bu yüzden ölçülen sürenin gidiş–dönüş toplamı olduğunu vurgula. Formülü birlikte uygulayın: 1166 µs × 0,0343 ÷ 2 ≈ 20 cm. Neden 2’ye böldüğümüzü topu duvara atıp geri tutarak canlandırın.
8dkKeşif: Devre ve ilk ölçüm
Tinkercad’de 4 pinli ultrasonik mesafe sensörünü breadboard’a yerleştir: VCC → + hattı, Trig → pin 7, Echo → pin 6, GND → − hattı. Mesafeyi seri monitöre yazan programı çalıştırın; simülasyonda sensörün önündeki hedef noktayı sürükleyerek mesafeyi değiştirin.
13dkEtkinlik: Yakın – orta – uzak
Gruplar mesafeyi üç bölgeye ayıran programı iç içe "eğer–değilse" bloklarıyla yazar: 20 cm’den az "Çok yakın!", 100 cm’den az "Orta mesafe", değilse "Uzak". Hedefi farklı mesafelere sürükleyip bölge sınırlarını (19, 20, 99, 100 cm) test ederler ve sonuçları tabloya yazarlar.
5dkDeğerlendirme: Tahmin et, hesapla
Öğretmen yankı süreleri söyler (583 µs, 2915 µs, 5831 µs). Gruplar formülle mesafeyi hesaplar (≈ 10, 50, 100 cm) ve her mesafenin hangi bölgeye düştüğünü söyler.
Doğru mu, yanlış mı?
Dersin sonunda tahtada ya da öğrencinin kendi cihazında çözülür.
1. Ultrasonik ses, insan kulağının duyamayacağı kadar yüksek frekanslı sestir.
Cevabı göster
Doğru · İnsan kulağı yaklaşık 20 kHz’e kadar duyar; ultrasonik ses bunun üstündedir.2. HC-SR04 yaklaşık 40 kHz frekansında ses gönderir.
Cevabı göster
Doğru3. Trig bacağı yankıyı dinler, Echo bacağı ses gönderir.
Cevabı göster
Yanlış · Tersi doğrudur: Trig (tetik) ses gönderme komutunu alır, Echo (yankı) yankının dönüş süresini bildirir.4. Sensörün ölçtüğü süre, sesin yalnızca engele gidiş süresidir.
Cevabı göster
Yanlış · Ölçülen süre gidiş ve dönüşün toplamıdır; bu yüzden hesapta 2’ye böleriz.5. Ses havada saniyede yaklaşık 343 metre yol alır.
Cevabı göster
Doğru6. Yankının geç gelmesi engelin uzakta olduğunu gösterir.
Cevabı göster
Doğru7. Ultrasonik sensör yumuşak bir yastığı da taş duvar kadar kolay algılar.
Cevabı göster
Yanlış · Yumuşak ve eğik yüzeyler sesi emer ya da başka yöne yansıtır; yankı zayıf gelir ve ölçüm hatalı olabilir.8. Yunuslar da yarasalar gibi yankıyla yön ve av bulur.
Cevabı göster
Doğru9. HC-SR04’ün VCC bacağı GND’ye bağlanır.
Cevabı göster
Yanlış · VCC besleme bacağıdır ve 5V’a bağlanır; GND bacağı GND’ye bağlanır.26. hafta günlük planı
2026–2027 1. düzey Seçmeli Robotik Kodlama 1 dersi 26. hafta günlük planı. Okul ve öğretmen bilgileriyle doldurulmuş Word dosyası için etkileşimli sürümde Evraklar › Günlük planlar bölümünü kullanın.
2026–2027 EĞİTİM ÖĞRETİM YILI …………………………
SEÇMELİ ROBOTİK KODLAMA 1. SEVİYE DERSİ GÜNLÜK PLANI · 26. HAFTA
| BÖLÜM I · DERSE İLİŞKİN BİLGİLER | |||
|---|---|---|---|
| Ders | Seçmeli Robotik Kodlama 1. Seviye | Sınıf / Düzey | 1. düzey (seçmeli) |
| Hafta / Tarih | 26. Hafta · 5–9 Nisan (NİSAN) | Süre | 2 ders saati (40' + 40') |
| Tema | FARKLI DÜZEYLERDE ROBOTİK UYGULAMALAR | ||
| Konu | Ultrasonik Sensörle Mesafe Ölçme | ||
| BÖLÜM II · ÖĞRENME ÇIKTILARI VE KAYNAKLAR | |||
| Öğrenme çıktısı | RK1.4.1 Yazılım geliştirme ile robotik sistemleri entegre ederek temel düzeyde ürün geliştirebilme | ||
| Süreç bileşenleri |
| ||
| Araç, gereç ve kaynaklar | Akıllı tahta ve Tinkercad sınıf hesabı · Metre ya da cetvel · Top ve duvar (yankı benzetmesi için) · Varsa bir HC-SR04 sensörü · Bilişim Ders Notları ders sayfası, sunum ve etkinlikler (bilisimdersnotlari.com) | ||
| BÖLÜM III · ÖĞRENME-ÖĞRETME UYGULAMALARI | |
|---|---|
| Süre | Etkinlik akışı |
| 1. ders 5 dk | Isınma: Yarasa karanlıkta nasıl görür? "Yarasalar zifiri karanlıkta nasıl olur da duvara çarpmadan uçar?" diye sor. Boş bir koridorda el çırpınca duyulan yankıyı hatırlat. Yarasaların ve yunusların ses gönderip yankıyı dinleyerek engeli ve avı bulduğunu, bugünkü sensörün de aynı yöntemi kullandığını anlat. |
| 1. ders 9 dk | Keşif: Yankı ilkesi ve formül HC-SR04’ün bir "hoparlörü" (Trig) ve bir "kulağı" (Echo) olduğunu göster. Sesin engele gidip döndüğünü, bu yüzden ölçülen sürenin gidiş–dönüş toplamı olduğunu vurgula. Formülü birlikte uygulayın: 1166 µs × 0,0343 ÷ 2 ≈ 20 cm. Neden 2’ye böldüğümüzü topu duvara atıp geri tutarak canlandırın. |
| 1. ders 8 dk | Keşif: Devre ve ilk ölçüm Tinkercad’de 4 pinli ultrasonik mesafe sensörünü breadboard’a yerleştir: VCC → + hattı, Trig → pin 7, Echo → pin 6, GND → − hattı. Mesafeyi seri monitöre yazan programı çalıştırın; simülasyonda sensörün önündeki hedef noktayı sürükleyerek mesafeyi değiştirin. |
| 1. ders 13 dk | Etkinlik: Yakın – orta – uzak Gruplar mesafeyi üç bölgeye ayıran programı iç içe "eğer–değilse" bloklarıyla yazar: 20 cm’den az "Çok yakın!", 100 cm’den az "Orta mesafe", değilse "Uzak". Hedefi farklı mesafelere sürükleyip bölge sınırlarını (19, 20, 99, 100 cm) test ederler ve sonuçları tabloya yazarlar. |
| 1. ders 5 dk | Değerlendirme: Tahmin et, hesapla Öğretmen yankı süreleri söyler (583 µs, 2915 µs, 5831 µs). Gruplar formülle mesafeyi hesaplar (≈ 10, 50, 100 cm) ve her mesafenin hangi bölgeye düştüğünü söyler. |
| 2. ders 10 dk | Tekrar: Sunum 10 slaytlık ders sunumu akıllı tahtada açılır; önceki saatte öğrenilen kavramlar öğrencilerle birlikte tekrar edilir. |
| 2. ders 20 dk | Uygulama: Etkinlikler Akıllı tahtada etkileşimli etkinlikler oynanır: HC-SR04 ultrasonik sensör: numarayı parçayla eşleştir; Bacak → görev; Bir mesafe ölçümü; Yankıyı iyi yansıtır mı?; Doğru mu, yanlış mı?; Kutuyu aç: konu soruları; Harf karıştırma: anahtar kavramlar. |
| 2. ders 10 dk | Değerlendirme 9 soruluk doğru-yanlış testi tahtada birlikte çözülür; yanlış cevaplar gerekçeleriyle tartışılır. |
| Farklılaştırma | Bilgisayarsız sınıf alternatifi: Sınıfta yankı oyunu. Bir öğrenci "sensör", bir öğrenci "duvar" olur ve aralarındaki mesafe adımlarla ölçülür. Sensör topu yuvarlar (Trig), duvar geri yuvarlar, sensör topu yakalar (Echo); bir öğrenci kronometreyle gidiş–dönüş süresini tutar. Mesafe artırılınca sürenin de arttığı ve süre ikiye bölününce yalnızca gidiş süresinin bulunduğu görülür. |
| BÖLÜM IV · ÖLÇME VE DEĞERLENDİRME | |
|---|---|
| Ölçme araçları | Kontrol listesi, dereceli puanlama anahtarı, öz ve akran değerlendirme |
| Doğru-yanlış soruları |
|
| Dersin uygulanmasına ilişkin açıklamalar | Tinkercad’de "Ultrasonik Mesafe Sensörü (4 pinli)" bileşenini seçin; simülasyon sırasında sensöre tıklayınca önünde sürüklenebilir bir hedef belirir. HC-SR04 yaklaşık 2 cm ile 4 m arasını ölçer; 2 cm’den yakın cisimlerde ölçüm güvenilir değildir. |