DC Motor ve L298N Motor Sürücü
Robotik Kodlama 1 · 31. hafta ders notu · RK1.4.1
- DC motorun dönüş yönünün, içinden geçen akımın yönüne bağlı olduğunu açıklar.
- Arduino pininin motoru doğrudan çalıştıramayacağını; motor sürücüye ve harici güç kaynağına neden ihtiyaç duyulduğunu açıklar.
- L298N'nin IN1–IN4 ve ENA/ENB uçlarının görevlerini ayırt eder, bağlantı tablosunu okur.
- Tek bir motoru ileri döndüren, durduran ve geri döndüren blok programını yazar.
İnsan H-köprüsü
Tahtaya büyük bir H çizilir; dört öğrenci S1–S4 anahtarları olur, ortada bir öğrenci "motor"dur. Öğretmen "S1 ve S4 kapansın" dediğinde bu iki öğrenci el ele tutuşur ve motor öğrenci saat yönünde döner; "S2 ve S3" denince ters yöne döner. "S1 ve S3 aynı anda kapanırsa?" sorusuyla kısa devre tehlikesi tartışılır. Ardından IN1/IN2 kartlarıyla aynı oyun L298N diliyle tekrarlanır.
Konu anlatımı
Önce konuyu aç, sonra sorulara dokun: cevap altında açılır. Soru işaretli kutulara dokununca cevap görünür.
01DC motor · numaralı tanıtım
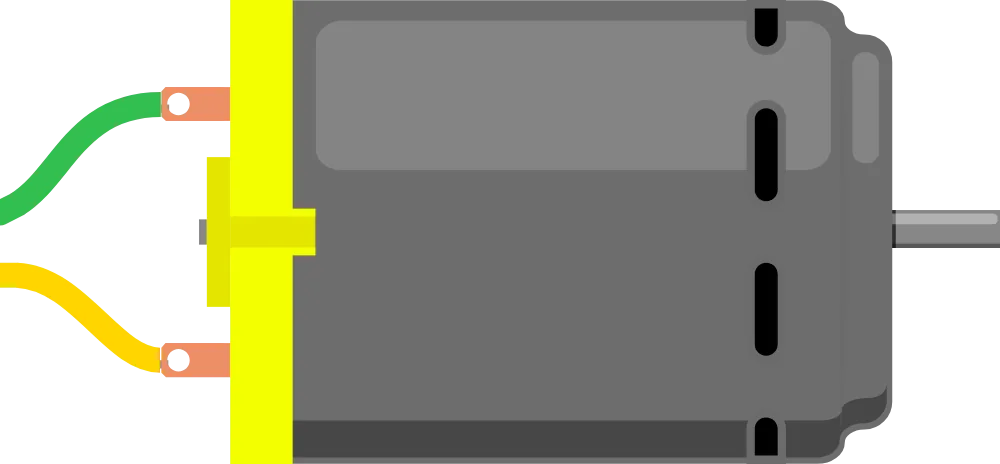
- 1Gövdeİçinde mıknatıs ve bobin vardır; akım geçince mil döner.Dokun, adını gör
- 2Mil (şaft)Tekerleğin takıldığı dönen çubuk.Dokun, adını gör
- 3KablolarKutuplar ters çevrilince motor ters yöne döner.Dokun, adını gör
Görseldeki numaralara ya da listedeki satırlara dokun; parçanın adı ve görevi açılır.
02DC motor nasıl döner?
?DC motor nedir?
?Motorun dönüş yönünü ne belirler?
?Robotlarda neden "redüktörlü" (dişli kutulu) sarı motorlar kullanılır?
03Neden motor sürücü gerekir?
?Arduino pini motoru neden doğrudan çalıştıramaz?
?H-köprüsü nedir?
?Motor neden ayrı bir pille beslenir?
04L298N'nin uçları
Soru işaretli kutulara dokun.
?IN1 ve IN2 hangi durumda ne yapar?
?ENA neden "~" işaretli bir pine bağlanır?
| Uç | Görevi | Arduino'da |
|---|---|---|
| ENA | ||
| IN1 · IN2 | ||
| IN3 · IN4 | ||
| ENB | ||
| 12V · GND |
05Motoru programlamak
?Bu program motora ne yaptırır?
?Yön değiştirmeden önce neden kısa bir süre durdururuz?
Biliyor muydun?
Tinkercad'de L293D kullanırken: Enable 1&2 → pin 10, Input 1 → pin 5, Input 2 → pin 6; Output 1 ve Output 2 motora; Power 1 → 5 V, Power 2 → 9 V pilin +'sı; tüm GND'ler ortak.
06Hızı ayarlamak: PWM
?PWM nedir?
?ENA değerini 30 yapınca motor neden hiç dönmeyebilir?
Ders akışı
40 dakikalık bir ders saati için planlandı. Adımın başlığına dokun, ayrıntılar açılsın.
5dkIsınma: Pili ters takarsak?
Oyuncak arabayı ya da vantilatörü göster; evde motorla çalışan cihazları saydır (saç kurutma makinesi, çamaşır makinesi, cam sileceği). "Pilin kutuplarını ters çevirirsek motor ne yapar?" diye sor, tahminleri tahtaya yaz. Çizimle cevabı göster: akım ters yönde akınca motor da ters döner.
10dkKeşif: Neden motor sürücü gerekir?
Bir Arduino pininin yaklaşık 20 mA (en fazla 40 mA) akım verebildiğini, küçük bir redüktörlü motorun ise 100–250 mA, zorlandığında daha fazlasını çektiğini anlat. Motoru doğrudan pine bağlamanın kartı bozabileceğini vurgula. H-köprüsü çizimiyle dört anahtarın hangi çifti kapanınca akımın hangi yöne geçtiğini birlikte izleyin.
8dkKeşif: L298N'nin uçları
Bağlantı çizimi üzerinden ENA–IN1–IN2 (motor A) ve IN3–IN4–ENB (motor B) gruplarını göster. Motorun pilden, Arduino'nun ise USB'den beslendiğini; iki devrenin GND'lerinin mutlaka birleştirilmesi gerektiğini söyle. Tahtaya IN1/IN2 tablosunu çizip boşlukları öğrencilere doldurt.
12dkEtkinlik: Motoru ileri ve geri döndür
Tinkercad'de L298N modülü bulunmaz; aynı mantıkla çalışan "H-köprüsü motor sürücü (L293D)" parçasını kullanın: Enable 1&2 → pin 10, Input 1 → pin 5, Input 2 → pin 6, motor Output 1 ve Output 2'ye, 9 V pil motor beslemesine. Gruplar programı yazıp motorun 2 saniye ileri, 1 saniye durup 2 saniye geri döndüğünü gözlemler; sonra ENA değerini 100 ve 255 yapıp hızı karşılaştırır.
5dkDeğerlendirme: Kartla göster
Öğretmen "ileri", "geri", "dur" komutlarını söyler; iki öğrenci IN1 ve IN2 olur ve YÜKSEK/DÜŞÜK kartını kaldırır. Sınıf doğru olup olmadığına karar verir. Son olarak "ENA 0 olursa ne olur?" sorusu tartışılır.
Doğru mu, yanlış mı?
Dersin sonunda tahtada ya da öğrencinin kendi cihazında çözülür.
1. DC motorun uçlarındaki kutuplar ters çevrilirse motor ters yönde döner.
Cevabı göster
Doğru2. Bir motoru doğrudan Arduino'nun dijital pinine bağlamak en güvenli yoldur.
Cevabı göster
Yanlış · Pin yaklaşık 20 mA güvenle verebilir; motor ise yüzlerce mA çeker. Doğrudan bağlantı pini ya da kartı bozabilir. Motor, sürücü üzerinden ve harici güçle çalıştırılır.3. L298N, iki DC motoru aynı anda ve birbirinden bağımsız sürebilir.
Cevabı göster
Doğru · Motor A için ENA–IN1–IN2, motor B için ENB–IN3–IN4 uçları vardır.4. IN1 YÜKSEK, IN2 DÜŞÜK iken motor bir yönde döner; IN1 DÜŞÜK, IN2 YÜKSEK iken ters yönde döner.
Cevabı göster
Doğru5. IN1 ve IN2'nin ikisi de DÜŞÜK olursa motor tam hızda döner.
Cevabı göster
Yanlış · İki uç aynı durumdaysa motorun iki ucu arasında gerilim farkı oluşmaz, akım geçmez ve motor durur.6. ENA ucuna verilen analog (PWM) değer motorun hızını belirler.
Cevabı göster
Doğru · 0 değerinde motor dönmez, 255 değerinde tam hızda döner.7. Motor pille beslenirken Arduino'nun GND'si ile pilin GND'sini birleştirmeye gerek yoktur.
Cevabı göster
Yanlış · Ortak GND olmazsa IN ve EN sinyalleri için ortak bir referans olmaz; sürücü komutları doğru anlayamaz. İki devrenin GND'si mutlaka birleştirilir.8. H-köprüsünde aynı taraftaki iki anahtar (S1 ve S3) birlikte kapanırsa kısa devre oluşur.
Cevabı göster
Doğru · Akım motora uğramadan + uçtan doğrudan − uca geçer; sürücü ısınır ve bozulabilir.9. Tinkercad Devreler'de L298N yerine aynı mantıkla çalışan L293D sürücü entegresi kullanılabilir.
Cevabı göster
Doğru10. ENA üzerindeki jumper takılıyken motorun hızı PWM ile ayarlanabilir.
Cevabı göster
Yanlış · Jumper takılıyken ENA sürekli 5 V'a bağlıdır ve motor hep tam hızda döner. Hız ayarı için jumper çıkarılır, ENA bir PWM (~) pinine bağlanır.31. hafta günlük planı
2026–2027 1. düzey Seçmeli Robotik Kodlama 1 dersi 31. hafta günlük planı. Okul ve öğretmen bilgileriyle doldurulmuş Word dosyası için etkileşimli sürümde Evraklar › Günlük planlar bölümünü kullanın.
2026–2027 EĞİTİM ÖĞRETİM YILI …………………………
SEÇMELİ ROBOTİK KODLAMA 1. SEVİYE DERSİ GÜNLÜK PLANI · 31. HAFTA
| BÖLÜM I · DERSE İLİŞKİN BİLGİLER | |||
|---|---|---|---|
| Ders | Seçmeli Robotik Kodlama 1. Seviye | Sınıf / Düzey | 1. düzey (seçmeli) |
| Hafta / Tarih | 31. Hafta · 10–14 Mayıs (MAYIS) | Süre | 2 ders saati (40' + 40') |
| Tema | FARKLI DÜZEYLERDE ROBOTİK UYGULAMALAR | ||
| Konu | DC Motor ve L298N Motor Sürücü | ||
| BÖLÜM II · ÖĞRENME ÇIKTILARI VE KAYNAKLAR | |||
| Öğrenme çıktısı | RK1.4.1 Yazılım geliştirme ile robotik sistemleri entegre ederek temel düzeyde ürün geliştirebilme | ||
| Süreç bileşenleri |
| ||
| Araç, gereç ve kaynaklar | Akıllı tahta ve Tinkercad Devreler sınıf hesabı · Varsa sarı redüktörlü DC motor, L298N modülü ve pil yuvası (yoksa büyük çıktıları) · Oyuncak araba ya da küçük vantilatör (örnek nesne) · "YÜKSEK" ve "DÜŞÜK" yazılı kartlar (IN1, IN2 için) · Bilişim Ders Notları ders sayfası, sunum ve etkinlikler (bilisimdersnotlari.com) | ||
| BÖLÜM III · ÖĞRENME-ÖĞRETME UYGULAMALARI | |
|---|---|
| Süre | Etkinlik akışı |
| 1. ders 5 dk | Isınma: Pili ters takarsak? Oyuncak arabayı ya da vantilatörü göster; evde motorla çalışan cihazları saydır (saç kurutma makinesi, çamaşır makinesi, cam sileceği). "Pilin kutuplarını ters çevirirsek motor ne yapar?" diye sor, tahminleri tahtaya yaz. Çizimle cevabı göster: akım ters yönde akınca motor da ters döner. |
| 1. ders 10 dk | Keşif: Neden motor sürücü gerekir? Bir Arduino pininin yaklaşık 20 mA (en fazla 40 mA) akım verebildiğini, küçük bir redüktörlü motorun ise 100–250 mA, zorlandığında daha fazlasını çektiğini anlat. Motoru doğrudan pine bağlamanın kartı bozabileceğini vurgula. H-köprüsü çizimiyle dört anahtarın hangi çifti kapanınca akımın hangi yöne geçtiğini birlikte izleyin. |
| 1. ders 8 dk | Keşif: L298N'nin uçları Bağlantı çizimi üzerinden ENA–IN1–IN2 (motor A) ve IN3–IN4–ENB (motor B) gruplarını göster. Motorun pilden, Arduino'nun ise USB'den beslendiğini; iki devrenin GND'lerinin mutlaka birleştirilmesi gerektiğini söyle. Tahtaya IN1/IN2 tablosunu çizip boşlukları öğrencilere doldurt. |
| 1. ders 12 dk | Etkinlik: Motoru ileri ve geri döndür Tinkercad'de L298N modülü bulunmaz; aynı mantıkla çalışan "H-köprüsü motor sürücü (L293D)" parçasını kullanın: Enable 1&2 → pin 10, Input 1 → pin 5, Input 2 → pin 6, motor Output 1 ve Output 2'ye, 9 V pil motor beslemesine. Gruplar programı yazıp motorun 2 saniye ileri, 1 saniye durup 2 saniye geri döndüğünü gözlemler; sonra ENA değerini 100 ve 255 yapıp hızı karşılaştırır. |
| 1. ders 5 dk | Değerlendirme: Kartla göster Öğretmen "ileri", "geri", "dur" komutlarını söyler; iki öğrenci IN1 ve IN2 olur ve YÜKSEK/DÜŞÜK kartını kaldırır. Sınıf doğru olup olmadığına karar verir. Son olarak "ENA 0 olursa ne olur?" sorusu tartışılır. |
| 2. ders 10 dk | Tekrar: Sunum 10 slaytlık ders sunumu akıllı tahtada açılır; önceki saatte öğrenilen kavramlar öğrencilerle birlikte tekrar edilir. |
| 2. ders 20 dk | Uygulama: Etkinlikler Akıllı tahtada etkileşimli etkinlikler oynanır: DC motor: numarayı parçayla eşleştir; Uçların durumu → motorun hareketi; Motor devresini kur; Hangi uç ne işe yarar?; Doğru mu, yanlış mı?; Kutuyu aç: konu soruları; Eşleşen kartlar: DC Motor ve L298N Motor Sürücü. |
| 2. ders 10 dk | Değerlendirme 10 soruluk doğru-yanlış testi tahtada birlikte çözülür; yanlış cevaplar gerekçeleriyle tartışılır. |
| Farklılaştırma | Bilgisayarsız sınıf alternatifi: İnsan H-köprüsü. Tahtaya büyük bir H çizilir; dört öğrenci S1–S4 anahtarları olur, ortada bir öğrenci "motor"dur. Öğretmen "S1 ve S4 kapansın" dediğinde bu iki öğrenci el ele tutuşur ve motor öğrenci saat yönünde döner; "S2 ve S3" denince ters yöne döner. "S1 ve S3 aynı anda kapanırsa?" sorusuyla kısa devre tehlikesi tartışılır. Ardından IN1/IN2 kartlarıyla aynı oyun L298N diliyle tekrarlanır. |
| BÖLÜM IV · ÖLÇME VE DEĞERLENDİRME | |
|---|---|
| Ölçme araçları | Kontrol listesi, dereceli puanlama anahtarı, öz ve akran değerlendirme |
| Doğru-yanlış soruları |
|
| Dersin uygulanmasına ilişkin açıklamalar | Gerçek devrede motorun ani akımı Arduino'yu yeniden başlatabilir; bu yüzden motoru her zaman ayrı pille besleyin ve GND'leri birleştirin. Tinkercad'de L293D'nin iki "Power" ucunu (Vcc1: 5 V mantık, Vcc2: motor pili) ayrı ayrı bağlamayı unutmayın. |