Gerçek Ortam 1: Robota Kurulum ve Durma
Robotik Kodlama 2 · 33. hafta ders notu · RK.2.3.2
- Ultrasonik sensörü robot aracın ön ortasına, yere paralel ve sağlam biçimde yerleştirir; motorlar için ayrı güç kaynağının gerekçesini açıklar.
- Masa devresinden robota geçerken pin planını yeniden düzenler ve pin çakışmalarını önler.
- Tehlike bölgesinde motorları durduran, uyarı bölgesinde yavaşlatan, güvenli bölgede normal hızda ilerleten programı yazar.
- Hız, ölçüm süresi ve kaymanın durma mesafesine etkisini deneyle gözlemler ve sınır değeri buna göre ayarlar.
Rampa ve oyuncak araba ile durma mesafesi
Kitaplardan alçak ve yüksek iki rampa kurulur. Oyuncak araba her rampadan bırakılır; rampanın bittiği yerde bir öğrenci "DUR!" der ve aracın o andan sonra ne kadar yol aldığı cetvelle ölçülür. Yüksek rampadan (yani hızlı) gelen aracın daha uzun kaydığı tabloya yazılır. Ardından tahtada robotun programı izlenir: "Robot saniyede 50 cm gidiyor ve bir ölçüm–karar turu 0,3 saniye sürüyorsa, engeli fark etmeden önce kaç cm yol alır?" (15 cm) sorusu birlikte hesaplanır.
Konu anlatımı
Önce konuyu aç, sonra sorulara dokun: cevap altında açılır. Soru işaretli kutulara dokununca cevap görünür.
01Robotun parçaları
- 1HC-SR04 (ön orta)Yere paralel takılır; önündeki engeli ölçer.Dokun, adını gör
- 2Arduino UNOMesafeye göre motorlara ve uyarılara karar verir.Dokun, adını gör
- 3L298N motor sürücüArduino’nun zayıf sinyaliyle motorlara güçlü akım verir.Dokun, adını gör
- 4Redüktörlü DC motorTekerleği döndürür; yönü sürücü belirler.Dokun, adını gör
- 5Pil yuvasıMotorlar için ayrı güç sağlar.Dokun, adını gör
- 6Sarhoş tekerÖnde serbest döner, dengeyi sağlar.Dokun, adını gör
- 7LED’ler ve buzzerBölge uyarısını robotun üzerinde de verir.Dokun, adını gör
- 8Tehlike bölgesi20 cm’nin içinde motorlar durur.Dokun, adını gör
Numaralara dokun.
?Sensörün yüksekliği neden önemlidir?
?Kablolar neden kablo bağıyla toplanır?
02DC motor ve motor sürücü
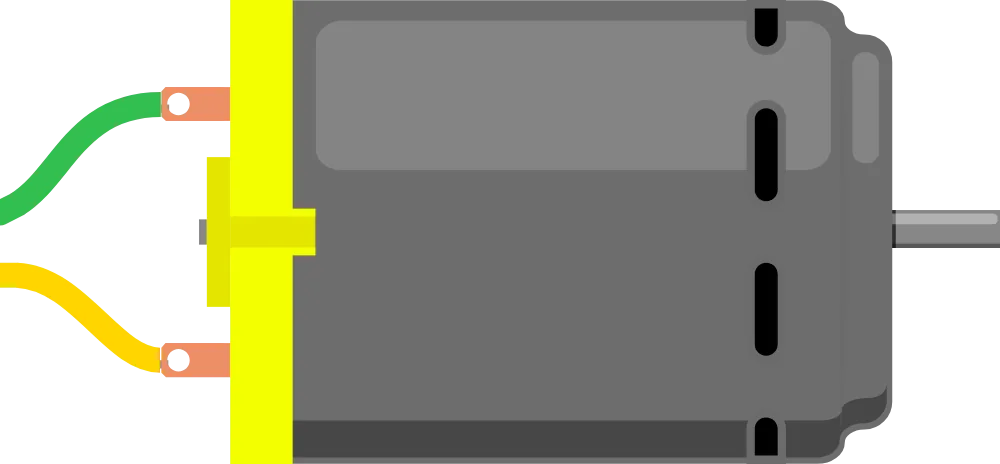
- 1Gövdeİçinde mıknatıs ve bobin vardır; akım geçince mil döner.Dokun, adını gör
- 2Mil (şaft)Tekerleğin takıldığı dönen çubuk.Dokun, adını gör
- 3KablolarKutuplar ters çevrilince motor ters yöne döner.Dokun, adını gör
Numaralara dokun, sonra soruları aç.
?L298N motor sürücü ne işe yarar?
?Motoru durdurmanın iki yolu nedir?
Biliyor muydun?
Redüktörlü (dişli kutulu) DC motorlar düz DC motordan daha yavaş ama daha güçlü döner; robot tekerlekleri için bu yüzden tercih edilir.
03Pin planı: masadan robota
Soru işaretli kutulara dokun.
?A0 pini LED için kullanılabilir mi?
?Neden motor hızı için 5 ve 6 numaralı pinleri seçtik?
| Parça | Masa devresi | Robot |
|---|---|---|
| HC-SR04 Trig / Echo | ||
| Motor hızı ENA / ENB | ||
| Motor yönü IN1–IN4 | ||
| Buzzer | ||
| Uyarı LED'i |
04Bölgeye göre hız
?"ileri git · hız" alt programındaki "hız" nedir?
?Robot tehlikede durduktan sonra engel çekilirse ne olur?
void dur() {
  analogWrite(ENA, 0);
  analogWrite(ENB, 0);
}

void ileri(int hiz) {
  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);
  analogWrite(ENA, hiz);   analogWrite(ENB, hiz);
}

void loop() {
  float d = mesafeOlc();          // 3 ölçümlük sürüm
  if (d < 20)      { dur();       tone(BUZ, 1000); digitalWrite(A0, HIGH); }
  else if (d < 50) { ileri(120);  noTone(BUZ);     digitalWrite(A0, LOW);  }
  else             { ileri(200);  noTone(BUZ);     digitalWrite(A0, LOW);  }
}
05Durma mesafesi
?Durma mesafesi hangi iki parçadan oluşur?
?Durma mesafesini kısaltmak için neler yapılabilir?
Ders akışı
40 dakikalık bir ders saati için planlandı. Adımın başlığına dokun, ayrıntılar açılsın.
5dkIsınma: Fren mesafesi
Durma mesafesi çizimini yansıt: iki robot da 20 cm'de "dur" komutu alıyor ama hızlı olan engele çok daha yakın duruyor. "Neden?" diye sor. Bisikletle hızlı giderken frene basınca hemen duramadığımızı hatırlat. Bugün masadaki uyarı devresini tekerlekli robota taşıyacağız ve robotu gerçekten durduracağız.
9dkKeşif: Robotun parçaları ve yerleşim
Numaralı robot çizimini aç; öğrenciler sırayla numaralara dokunarak sensörün, Arduino'nun, L298N'nin, motorların ve pil yuvasının yerini ve görevini söyler. Yeni pin planını tahtaya yaz: motorlar ENA 5, ENB 6, IN1 7, IN2 8, IN3 4, IN4 2; sensör Trig 12, Echo 13; buzzer 11; kırmızı LED A0. Sensörün neden 7–6'dan 12–13'e taşındığını tartışın: 5 ve 6 numaralı pinler PWM ile motor hızı verebildiği için motorlara ayrıldı.
10dkKeşif: Durdur, yavaşla, ilerle
Önce "dur" ve "ileri git · hız" alt programlarını yazın, sonra ana programda bölgeye göre hız seçin: tehlike 0, uyarı 120, güvenli 200. Tinkercad'de L298N bulunmadığından benzetimde aynı mantıkla çalışan L293D motor sürücü entegresini kullanın ve DC motorların dönüş hızını izleyin. Gerçek robotta ilk deneme mutlaka tekerlekler havadayken, robot bir kutunun üstündeyken yapılır.
11dkEtkinlik: Durma mesafesi testi
Yere bantla bir başlangıç çizgisi ve 1 m ileriye bir kutu duvar konur. Robot hız 120 ve hız 200 ile ikişer kez gönderilir; durduğu yer ile kutu arasındaki boşluk metreyle ölçülüp tabloya yazılır. Hızlı denemede robot kutuya değiyorsa gruplar çözüm önerir: tehlike sınırını büyütmek, uyarı bölgesinde yavaşlamak ya da ölçüm sayısını 5'ten 3'e indirmek.
5dkDeğerlendirme: Kurulum kontrol listesi
Gruplar robotlarını 6 maddelik listeyle öz değerlendirir: sensör ön ortada ve yere paralel mi, kablolar bağlı ve tekerleğe değmiyor mu, motor pili ayrı ve GND ortak mı, tekerlek havada testi yapıldı mı, tehlikede duruyor mu, durma mesafesi ölçüldü mü. Akran grup robotu kendi kutu duvarına göndererek bir maddeyi bağımsız olarak doğrular.
Doğru mu, yanlış mı?
Dersin sonunda tahtada ya da öğrencinin kendi cihazında çözülür.
1. Ultrasonik sensör robotun ön ortasına, yere paralel olarak takılmalıdır.
Cevabı göster
Doğru · Aşağı eğik takılırsa zemini, yana kaymışsa yalnızca bir tarafı görür.2. DC motorlar, Arduino'nun dijital pinlerine doğrudan bağlanarak sürülebilir.
Cevabı göster
Yanlış · Bir Arduino pini en fazla yaklaşık 20–40 mA verebilir; motor yüzlerce mA çeker. Arada L298N gibi bir motor sürücü kullanılır.3. Motorlar için ayrı bir pil kullanıldığında, pilin eksi ucu Arduino'nun GND'siyle birleştirilmelidir.
Cevabı göster
Doğru · Ortak GND olmazsa Arduino'nun gönderdiği sinyaller motor sürücü için anlamsız olur.4. L298N'de ENA pinine analogWrite ile 0 yazmak, o taraftaki motoru durdurur.
Cevabı göster
Doğru5. Hızı yüksek bir robot, "dur" komutunu aldığı noktada anında durur.
Cevabı göster
Yanlış · Robot ağırlığı ve hızı nedeniyle bir süre kayar. Ayrıca ölçüm ve karar süresi boyunca da ilerlemeye devam eder; hız arttıkça bu mesafe büyür.6. Robot saniyede 50 cm gidiyorsa ve bir ölçüm–karar turu 0,3 saniye sürüyorsa, bu sürede yaklaşık 15 cm yol alır.
Cevabı göster
Doğru · 50 × 0,3 = 15 cm. 20 cm'lik tehlike sınırı bu durumda çok küçük kalabilir.7. Uyarı bölgesinde robotu yavaşlatmak, tehlike bölgesinde daha güvenli durmasına yardım eder.
Cevabı göster
Doğru8. Masa devresindeki pin numaraları robota taşırken hiç değiştirilmeden kullanılmalıdır.
Cevabı göster
Yanlış · Robotta motor sürücü için 6 pin gerekir; PWM verebilen 5 ve 6 numaralı pinler motor hızına ayrılır. Pin planı yeniden yapılır ve kod da buna göre güncellenir.9. İlk motor denemesini tekerlekler havadayken yapmak, robotun masadan düşmesini ve kontrolsüz hareketi önler.
Cevabı göster
Doğru10. Ölçüm sayısını artırmak hareketli robotun engele daha hızlı tepki vermesini sağlar.
Cevabı göster
Yanlış · Her ek ölçüm yaklaşık 60 ms ekler; ölçüm sayısı arttıkça tepki gecikir. Hareketli robotta 2–3 ölçüm daha uygundur.33. hafta günlük planı
2026–2027 2. düzey Seçmeli Robotik Kodlama 2 dersi 33. hafta günlük planı. Okul ve öğretmen bilgileriyle doldurulmuş Word dosyası için etkileşimli sürümde Evraklar › Günlük planlar bölümünü kullanın.
2026–2027 EĞİTİM ÖĞRETİM YILI …………………………
SEÇMELİ ROBOTİK KODLAMA 2. SEVİYE DERSİ GÜNLÜK PLANI · 33. HAFTA
| BÖLÜM I · DERSE İLİŞKİN BİLGİLER | |||
|---|---|---|---|
| Ders | Seçmeli Robotik Kodlama 2. Seviye | Sınıf / Düzey | 2. düzey (seçmeli) |
| Hafta / Tarih | 33. Hafta · 31 Mayıs – 4 Haziran (MAYIS) | Süre | 2 ders saati (40' + 40') |
| Tema | ÇARPIŞMA ÖNLEYİCİ | ||
| Konu | Gerçek Ortam 1: Robota Kurulum ve Durma | ||
| BÖLÜM II · ÖĞRENME ÇIKTILARI VE KAYNAKLAR | |||
| Öğrenme çıktısı | RK.2.3.2 Gerçek ortamda uygulama ve test | ||
| Süreç bileşenleri |
| ||
| Araç, gereç ve kaynaklar | Akıllı tahta ve Tinkercad Devreler · Varsa 2 tekerlekli robot şasi, 2 redüktörlü DC motor, L298N, HC-SR04, pil yuvası, kablo bağı · Karton kutulardan engel, maskeleme bandı, metre · Oyuncak araba, kitaplardan rampa (bilgisayarsız deney için) · Kurulum kontrol listesi · Bilişim Ders Notları ders sayfası, sunum ve etkinlikler (bilisimdersnotlari.com) | ||
| BÖLÜM III · ÖĞRENME-ÖĞRETME UYGULAMALARI | |
|---|---|
| Süre | Etkinlik akışı |
| 1. ders 5 dk | Isınma: Fren mesafesi Durma mesafesi çizimini yansıt: iki robot da 20 cm'de "dur" komutu alıyor ama hızlı olan engele çok daha yakın duruyor. "Neden?" diye sor. Bisikletle hızlı giderken frene basınca hemen duramadığımızı hatırlat. Bugün masadaki uyarı devresini tekerlekli robota taşıyacağız ve robotu gerçekten durduracağız. |
| 1. ders 9 dk | Keşif: Robotun parçaları ve yerleşim Numaralı robot çizimini aç; öğrenciler sırayla numaralara dokunarak sensörün, Arduino'nun, L298N'nin, motorların ve pil yuvasının yerini ve görevini söyler. Yeni pin planını tahtaya yaz: motorlar ENA 5, ENB 6, IN1 7, IN2 8, IN3 4, IN4 2; sensör Trig 12, Echo 13; buzzer 11; kırmızı LED A0. Sensörün neden 7–6'dan 12–13'e taşındığını tartışın: 5 ve 6 numaralı pinler PWM ile motor hızı verebildiği için motorlara ayrıldı. |
| 1. ders 10 dk | Keşif: Durdur, yavaşla, ilerle Önce "dur" ve "ileri git · hız" alt programlarını yazın, sonra ana programda bölgeye göre hız seçin: tehlike 0, uyarı 120, güvenli 200. Tinkercad'de L298N bulunmadığından benzetimde aynı mantıkla çalışan L293D motor sürücü entegresini kullanın ve DC motorların dönüş hızını izleyin. Gerçek robotta ilk deneme mutlaka tekerlekler havadayken, robot bir kutunun üstündeyken yapılır. |
| 1. ders 11 dk | Etkinlik: Durma mesafesi testi Yere bantla bir başlangıç çizgisi ve 1 m ileriye bir kutu duvar konur. Robot hız 120 ve hız 200 ile ikişer kez gönderilir; durduğu yer ile kutu arasındaki boşluk metreyle ölçülüp tabloya yazılır. Hızlı denemede robot kutuya değiyorsa gruplar çözüm önerir: tehlike sınırını büyütmek, uyarı bölgesinde yavaşlamak ya da ölçüm sayısını 5'ten 3'e indirmek. |
| 1. ders 5 dk | Değerlendirme: Kurulum kontrol listesi Gruplar robotlarını 6 maddelik listeyle öz değerlendirir: sensör ön ortada ve yere paralel mi, kablolar bağlı ve tekerleğe değmiyor mu, motor pili ayrı ve GND ortak mı, tekerlek havada testi yapıldı mı, tehlikede duruyor mu, durma mesafesi ölçüldü mü. Akran grup robotu kendi kutu duvarına göndererek bir maddeyi bağımsız olarak doğrular. |
| 2. ders 10 dk | Tekrar: Sunum 9 slaytlık ders sunumu akıllı tahtada açılır; önceki saatte öğrenilen kavramlar öğrencilerle birlikte tekrar edilir. |
| 2. ders 20 dk | Uygulama: Etkinlikler Akıllı tahtada etkileşimli etkinlikler oynanır: Robot: numarayı eşleştir; Robot hangi hızla gider?; Robota kurulum sırası; Doğru mu, yanlış mı?; Kutuyu aç: konu soruları; Harf karıştırma: anahtar kavramlar. |
| 2. ders 10 dk | Değerlendirme 10 soruluk doğru-yanlış testi tahtada birlikte çözülür; yanlış cevaplar gerekçeleriyle tartışılır. |
| Farklılaştırma | Bilgisayarsız sınıf alternatifi: Rampa ve oyuncak araba ile durma mesafesi. Kitaplardan alçak ve yüksek iki rampa kurulur. Oyuncak araba her rampadan bırakılır; rampanın bittiği yerde bir öğrenci "DUR!" der ve aracın o andan sonra ne kadar yol aldığı cetvelle ölçülür. Yüksek rampadan (yani hızlı) gelen aracın daha uzun kaydığı tabloya yazılır. Ardından tahtada robotun programı izlenir: "Robot saniyede 50 cm gidiyor ve bir ölçüm–karar turu 0,3 saniye sürüyorsa, engeli fark etmeden önce kaç cm yol alır?" (15 cm) sorusu birlikte hesaplanır. |
| BÖLÜM IV · ÖLÇME VE DEĞERLENDİRME | |
|---|---|
| Ölçme araçları | Kontrol listesi, dereceli puanlama anahtarı, öz ve akran değerlendirme |
| Doğru-yanlış soruları |
|
| Dersin uygulanmasına ilişkin açıklamalar | Robot setiniz yoksa etkinliği Tinkercad'de iki DC motor ve L298N ile benzetimde yapıp durma mesafesi kısmını rampa deneyiyle tamamlayın. Gerçek robotta en sık sorun zayıf pillerdir: motorlar dönerken Arduino yeniden başlıyorsa önce pilleri değiştirin ya da motorlara ayrı pil verin. |