Gerçek Ortam 2: Tarayan Sensör ve Kaçınma
Robotik Kodlama 2 · 34. hafta ders notu · RK.2.3.2
- Servo motorun üzerine yerleştirilen ultrasonik sensörle sağ, orta ve sol yönde mesafe ölçer.
- Sağ ve sol ölçümleri karşılaştırarak robotun daha açık tarafa dönmesini sağlayan kararı yazar.
- Dur → geri → tara → dön → ilerle adımlarından oluşan kaçınma davranışını durum çizimiyle açıklar ve programlar.
- Robotu engel parkurunda dener; sıkışma (çıkmaz) durumunu fark edip programa ek bir karar ekler.
Kareli harita üzerinde tarayan robot
Tahtaya ya da yere 8×8 kareli bir harita çizilir, bazı karelere engel konur. Robot pulu bir kareye yerleştirilir ve yönü okla gösterilir. "Sensör" öğrencisi önce önündeki, sonra sağındaki ve solundaki engele kaç kare olduğunu sayar; sayılar tahtadaki "sağ" ve "sol" değişken kutularına yazılır. Sınıf algoritmayı uygular: önü 2 kareden yakınsa dur, bir kare geri git, sağ ile solu karşılaştır, açık olana dön. U biçimli çıkmaza gelindiğinde iki taraf da kapalıysa ne yapılacağı tartışılır ve kurala eklenir.
Konu anlatımı
Önce konuyu aç, sonra sorulara dokun: cevap altında açılır. Soru işaretli kutulara dokununca cevap görünür.
01Servo motor
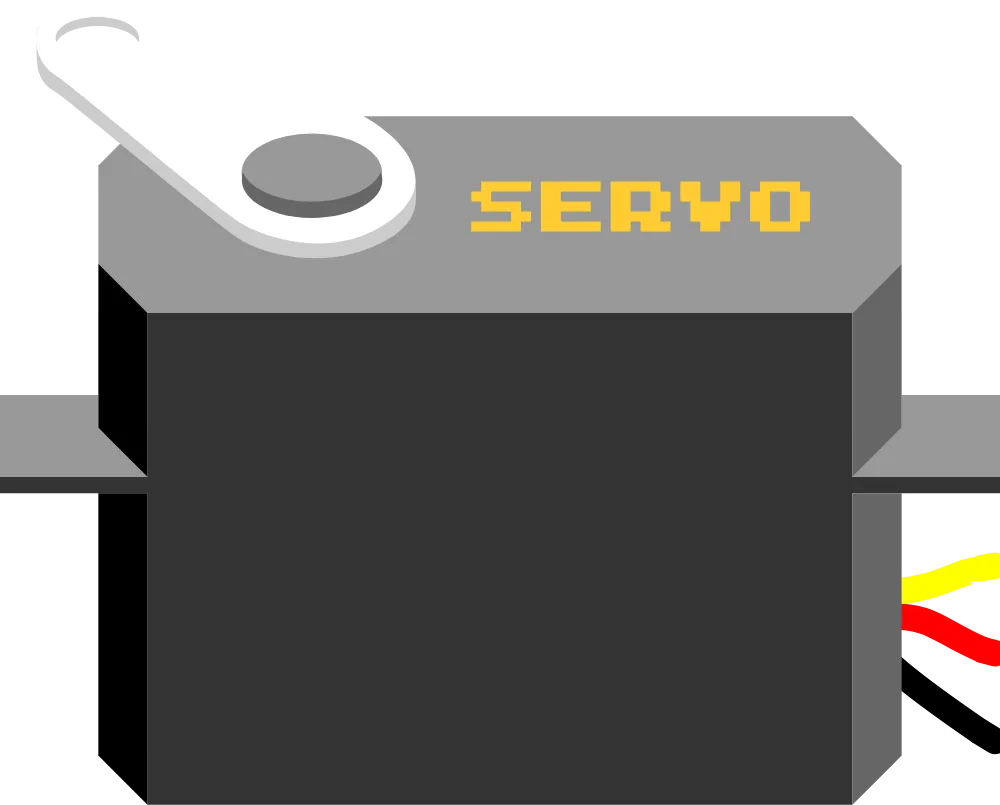
- 1Servo koluMotorun döndürdüğü kol; 0–180° arasında konum alır.Dokun, adını gör
- 2Gövdeİçinde küçük motor, dişliler ve konum devresi vardır.Dokun, adını gör
- 3Montaj kulakçığıVidayla sabitlemek için delikli kısım.Dokun, adını gör
- 4KablolarSarı/turuncu: sinyal (pin 9) · Kırmızı: 5V · Siyah/kahverengi: GND.Dokun, adını gör
Numaralara dokun.
?Servo ile DC motor arasındaki fark nedir?
?Servonun üç kablosu nereye bağlanır?
02Tarayan sensör
- 1Servo motorSensörü 30°, 90° ve 150° açılarına döndürür.Dokun, adını gör
- 2HC-SR04Servonun kolunda; her açıda bir ölçüm alır.Dokun, adını gör
- 3Sol ölçüm150° yönündeki mesafe.Dokun, adını gör
- 4Sağ ölçüm30° yönündeki mesafe.Dokun, adını gör
- 5Orta ölçümTam karşıdaki engel; 20 cm’den yakınsa kaçınma başlar.Dokun, adını gör
- 6KararHangi taraf daha açıksa robot o yöne döner.Dokun, adını gör
Numaralara dokun.
?Neden 30° ve 150° seçtik, 0° ve 180° değil?
?Sol tarafa giderken neden 0,5 saniye bekliyoruz?
03Kaçınma davranışı
?Kaçınma davranışında "durum" ne demektir?
?Dönüş süresi (0,35 saniye) neye göre seçilir?
Biliyor muydun?
Robot 1'de robot engeli görünce hep sağa dönüyordu. Tarayan sensör sayesinde artık "bakıp karar veren" bir robotumuz var; bu, gerçek robot süpürgelerin de kullandığı bir fikirdir.
04Arduino C karşılığı ve çıkmaz
&& işareti "ve" demektir: iki koşul birlikte doğru olmalıdır.
?"sag < 20 && sol < 20" koşulu ne zaman doğrudur?
?kafa.write(90) komutu ne yapar?
#include <Servo.h>
Servo kafa;
float sag, sol;

void setup() {
  kafa.attach(9);
  kafa.write(90);
}

void tara() {
  kafa.write(30);  delay(300); sag = mesafeOlc();
  kafa.write(150); delay(500); sol = mesafeOlc();
  kafa.write(90);  delay(300);
}

void loop() {
  if (mesafeOlc() < 20) {
    dur(); geri(); delay(400); dur();
    tara();
    if (sag < 20 && sol < 20) geriDon();   // çıkmaz
    else if (sag < sol) solaDon();
    else sagaDon();
    delay(350);
    dur();
  } else {
    ileri(180);
  }
}
Ders akışı
40 dakikalık bir ders saati için planlandı. Adımın başlığına dokun, ayrıntılar açılsın.
5dkIsınma: Kafasını çeviren robot
Geçen haftaki robotun engelin önünde durup beklediğini hatırlat. "Sen koridorda önüne biri çıkınca ne yaparsın?" diye sor: dururuz, sağa sola bakarız, boş olan taraftan geçeriz. Robotun da "başını çevirebilmesi" için sensörü bir servonun üzerine koyacağımızı söyle.
9dkKeşif: Servo ve tarama
Servonun numaralı görselinde kolu, gövdeyi ve üç kabloyu (sinyal → 9, 5V, GND) göster. Tarama çizimini açıp üç açıyı tanıt: 30° sağ, 90° orta, 150° sol. Servonun istenen açıya varması için 0,3–0,5 saniye beklemek gerektiğini, beklemeden ölçersek sensörün henüz dönmekte olduğunu vurgula. "etrafı tara" alt programını birlikte yazın.
9dkKeşif: Kaçınma döngüsü
Durum çizimini göster: İLERİ durumundan "mesafe < 20" olunca DUR, ardından GERİ, TARA, DÖN ve yeniden İLERİ. Ana programı yazın: tehlikede dur, kısa geri git, etrafı tara, sağ ve solu karşılaştır, açık tarafa dön. Robot 1'deki "hep sağa dön" programının köşede neden sıkıştığını, yeni programın bunu nasıl çözdüğünü tartışın.
12dkEtkinlik: Engel parkuru
Kutulardan içinde bir sol, bir sağ dönüş ve bir U çıkmaz olan parkur kurulur. Gruplar robotlarını ikişer kez gönderir; hakem grup çarpma sayısını, sıkışmayı ve bitirme süresini puanlama kartına yazar. Robot U çıkmazında iki yanı da kapalı bulursa ne yapmalı? Gruplar "sağ ve sol 20 cm'den küçükse geri dönüş yap" kararını ekleyip yeniden dener.
5dkDeğerlendirme: Parkur puanlama kartı
Her grup kendi denemesini dört ölçütle öz değerlendirir (çarpmadan geçiş, doğru yöne dönüş, çıkmazdan kurtulma, kodun okunaklılığı) ve hakem grubun puanlarıyla karşılaştırır. Puanlar arasında fark varsa iki grup birlikte videoya ya da test tablosuna bakarak uzlaşır.
Doğru mu, yanlış mı?
Dersin sonunda tahtada ya da öğrencinin kendi cihazında çözülür.
1. Servo motor, kendisine verilen açıya (0–180°) dönüp orada durabilir.
Cevabı göster
Doğru · İçindeki konum devresi milin açısını sürekli kontrol eder; bu yüzden sensörü istediğimiz yöne çevirmek için uygundur.2. Servoya yeni açı verdikten hemen sonra, hiç beklemeden ölçüm almak en doğru sonucu verir.
Cevabı göster
Yanlış · Servonun dönmesi zaman alır (SG90 için 60° yaklaşık 0,1 saniye, üstüne sarsıntı). Beklemeden ölçülürse sensör henüz yönüne varmamış olur; 0,3–0,5 saniye beklenir.3. Sağ ölçüm 28 cm, sol ölçüm 74 cm ise robot sola dönmelidir.
Cevabı göster
Doğru · Sol taraf daha açıktır; robot daha uzun yolu seçer.4. Kaçınma programında robot engeli görünce önce kısa bir süre geri gider ki dönerken engele sürtünmesin.
Cevabı göster
Doğru5. "eğer <(sağ) < (sol)> ise sola dön" kararında sağ ve sol eşit olursa robot sola döner.
Cevabı göster
Yanlış · Eşitlikte "sağ < sol" koşulu yanlıştır, bu yüzden "değilse" kolu çalışır ve robot sağa döner.6. Hep aynı yöne dönen bir robot bazı köşelerde aynı hareketi tekrarlayıp sıkışabilir.
Cevabı göster
Doğru7. Servo kütüphanesi kullanılırken Arduino UNO'nun 9 ve 10 numaralı pinlerinde analogWrite ile motor hızı ayarlanamaz.
Cevabı göster
Doğru · Servo kütüphanesi bu pinlerin kullandığı zamanlayıcıyı kendisi kullanır. Bu yüzden motor hızını 5 ve 6 numaralı pinlere vermiştik.8. Sağ ve sol ölçümlerin ikisi de 20 cm'den küçükse robot her zaman sağa dönmelidir.
Cevabı göster
Yanlış · Bu bir çıkmazdır; iki taraf da kapalıdır. Robotun geri dönmesi (yaklaşık 180°) ya da biraz daha geri gidip yeniden taraması gerekir.9. Tarama sırasında robotun tekerlekleri durmalıdır.
Cevabı göster
Doğru · Robot tararken ilerlemeye devam ederse ölçüm sürerken engele yaklaşır ve karşılaştırma anlamını yitirir.10. Yerinde sola dönüş için iki tekerlek de ileri döndürülür.
Cevabı göster
Yanlış · Yerinde dönüş için sol teker geri, sağ teker ileri döner. İki teker de ileri dönerse robot düz gider.34. hafta günlük planı
2026–2027 2. düzey Seçmeli Robotik Kodlama 2 dersi 34. hafta günlük planı. Okul ve öğretmen bilgileriyle doldurulmuş Word dosyası için etkileşimli sürümde Evraklar › Günlük planlar bölümünü kullanın.
2026–2027 EĞİTİM ÖĞRETİM YILI …………………………
SEÇMELİ ROBOTİK KODLAMA 2. SEVİYE DERSİ GÜNLÜK PLANI · 34. HAFTA
| BÖLÜM I · DERSE İLİŞKİN BİLGİLER | |||
|---|---|---|---|
| Ders | Seçmeli Robotik Kodlama 2. Seviye | Sınıf / Düzey | 2. düzey (seçmeli) |
| Hafta / Tarih | 34. Hafta · 7–11 Haziran (HAZİRAN) | Süre | 2 ders saati (40' + 40') |
| Tema | ÇARPIŞMA ÖNLEYİCİ | ||
| Konu | Gerçek Ortam 2: Tarayan Sensör ve Kaçınma | ||
| BÖLÜM II · ÖĞRENME ÇIKTILARI VE KAYNAKLAR | |||
| Öğrenme çıktısı | RK.2.3.2 Gerçek ortamda uygulama ve test | ||
| Süreç bileşenleri |
| ||
| Araç, gereç ve kaynaklar | Akıllı tahta ve Tinkercad Devreler · Varsa SG90 mikro servo, servo için sensör tutucu (karton ya da hazır braket), önceki haftanın robotu · Karton kutulardan U biçimli parkur ve köşe · Kareli tahta haritası ve robot pulu (bilgisayarsız etkinlik için) · Parkur puanlama kartı · Bilişim Ders Notları ders sayfası, sunum ve etkinlikler (bilisimdersnotlari.com) | ||
| BÖLÜM III · ÖĞRENME-ÖĞRETME UYGULAMALARI | |
|---|---|
| Süre | Etkinlik akışı |
| 1. ders 5 dk | Isınma: Kafasını çeviren robot Geçen haftaki robotun engelin önünde durup beklediğini hatırlat. "Sen koridorda önüne biri çıkınca ne yaparsın?" diye sor: dururuz, sağa sola bakarız, boş olan taraftan geçeriz. Robotun da "başını çevirebilmesi" için sensörü bir servonun üzerine koyacağımızı söyle. |
| 1. ders 9 dk | Keşif: Servo ve tarama Servonun numaralı görselinde kolu, gövdeyi ve üç kabloyu (sinyal → 9, 5V, GND) göster. Tarama çizimini açıp üç açıyı tanıt: 30° sağ, 90° orta, 150° sol. Servonun istenen açıya varması için 0,3–0,5 saniye beklemek gerektiğini, beklemeden ölçersek sensörün henüz dönmekte olduğunu vurgula. "etrafı tara" alt programını birlikte yazın. |
| 1. ders 9 dk | Keşif: Kaçınma döngüsü Durum çizimini göster: İLERİ durumundan "mesafe < 20" olunca DUR, ardından GERİ, TARA, DÖN ve yeniden İLERİ. Ana programı yazın: tehlikede dur, kısa geri git, etrafı tara, sağ ve solu karşılaştır, açık tarafa dön. Robot 1'deki "hep sağa dön" programının köşede neden sıkıştığını, yeni programın bunu nasıl çözdüğünü tartışın. |
| 1. ders 12 dk | Etkinlik: Engel parkuru Kutulardan içinde bir sol, bir sağ dönüş ve bir U çıkmaz olan parkur kurulur. Gruplar robotlarını ikişer kez gönderir; hakem grup çarpma sayısını, sıkışmayı ve bitirme süresini puanlama kartına yazar. Robot U çıkmazında iki yanı da kapalı bulursa ne yapmalı? Gruplar "sağ ve sol 20 cm'den küçükse geri dönüş yap" kararını ekleyip yeniden dener. |
| 1. ders 5 dk | Değerlendirme: Parkur puanlama kartı Her grup kendi denemesini dört ölçütle öz değerlendirir (çarpmadan geçiş, doğru yöne dönüş, çıkmazdan kurtulma, kodun okunaklılığı) ve hakem grubun puanlarıyla karşılaştırır. Puanlar arasında fark varsa iki grup birlikte videoya ya da test tablosuna bakarak uzlaşır. |
| 2. ders 10 dk | Tekrar: Sunum 9 slaytlık ders sunumu akıllı tahtada açılır; önceki saatte öğrenilen kavramlar öğrencilerle birlikte tekrar edilir. |
| 2. ders 20 dk | Uygulama: Etkinlikler Akıllı tahtada etkileşimli etkinlikler oynanır: Tarayan sensör: numarayı eşleştir; Robot nereye döner?; Kaçınma adımları; Doğru mu, yanlış mı?; Kutuyu aç: konu soruları. |
| 2. ders 10 dk | Değerlendirme 10 soruluk doğru-yanlış testi tahtada birlikte çözülür; yanlış cevaplar gerekçeleriyle tartışılır. |
| Farklılaştırma | Bilgisayarsız sınıf alternatifi: Kareli harita üzerinde tarayan robot. Tahtaya ya da yere 8×8 kareli bir harita çizilir, bazı karelere engel konur. Robot pulu bir kareye yerleştirilir ve yönü okla gösterilir. "Sensör" öğrencisi önce önündeki, sonra sağındaki ve solundaki engele kaç kare olduğunu sayar; sayılar tahtadaki "sağ" ve "sol" değişken kutularına yazılır. Sınıf algoritmayı uygular: önü 2 kareden yakınsa dur, bir kare geri git, sağ ile solu karşılaştır, açık olana dön. U biçimli çıkmaza gelindiğinde iki taraf da kapalıysa ne yapılacağı tartışılır ve kurala eklenir. |
| BÖLÜM IV · ÖLÇME VE DEĞERLENDİRME | |
|---|---|
| Ölçme araçları | Kontrol listesi, dereceli puanlama anahtarı, öz ve akran değerlendirme |
| Doğru-yanlış soruları |
|
| Dersin uygulanmasına ilişkin açıklamalar | Servoyu robotun Arduino'sunun 5V'undan beslemek çoğu zaman çalışır, ama servo ve motorlar aynı anda hareket ettiğinde Arduino yeniden başlayabilir. Böyle bir belirti görürseniz servoyu motor pilinden bir 5 V düzenleyiciyle besleyin ve GND'leri ortak yapın. |